TIER IV、自動運転AIチップをオープンソース化へ―Autowareの思想を半導体まで拡張
2026年8月14日、自動運転システムを手掛ける国内ベンチャーTIER IVは、科学技術振興機構(JST)の「次世代エッジAI半導体研究開発事業」に参画し、自動運転レベル4向けAIチップの研究開発に取り組むことを発表した。
発表によると、TIER IVが参加するのは、東京大学大学院工学系研究科の川原圭博教授を中心に進められている「ユースケース駆動による機能分化型フィジカルAIチップ設計」の研究プロジェクト。TIER IVはその中で、E2E(End-to-End)自動運転AIの推論処理を効率化するAIチップの論理設計を担当する。
Transformerに特化した自動運転AIチップ
最近の自動運転AIでは、カメラ画像やLiDARによる点群などの情報から認識、予測、行動計画までをTransformerベースの大規模モデルで処理する方向へ進んでいる。しかし、GPUでこうしたモデルを常時動かすと、演算処理だけでなく外部メモリとのデータ転送にも大きな電力を消費する。
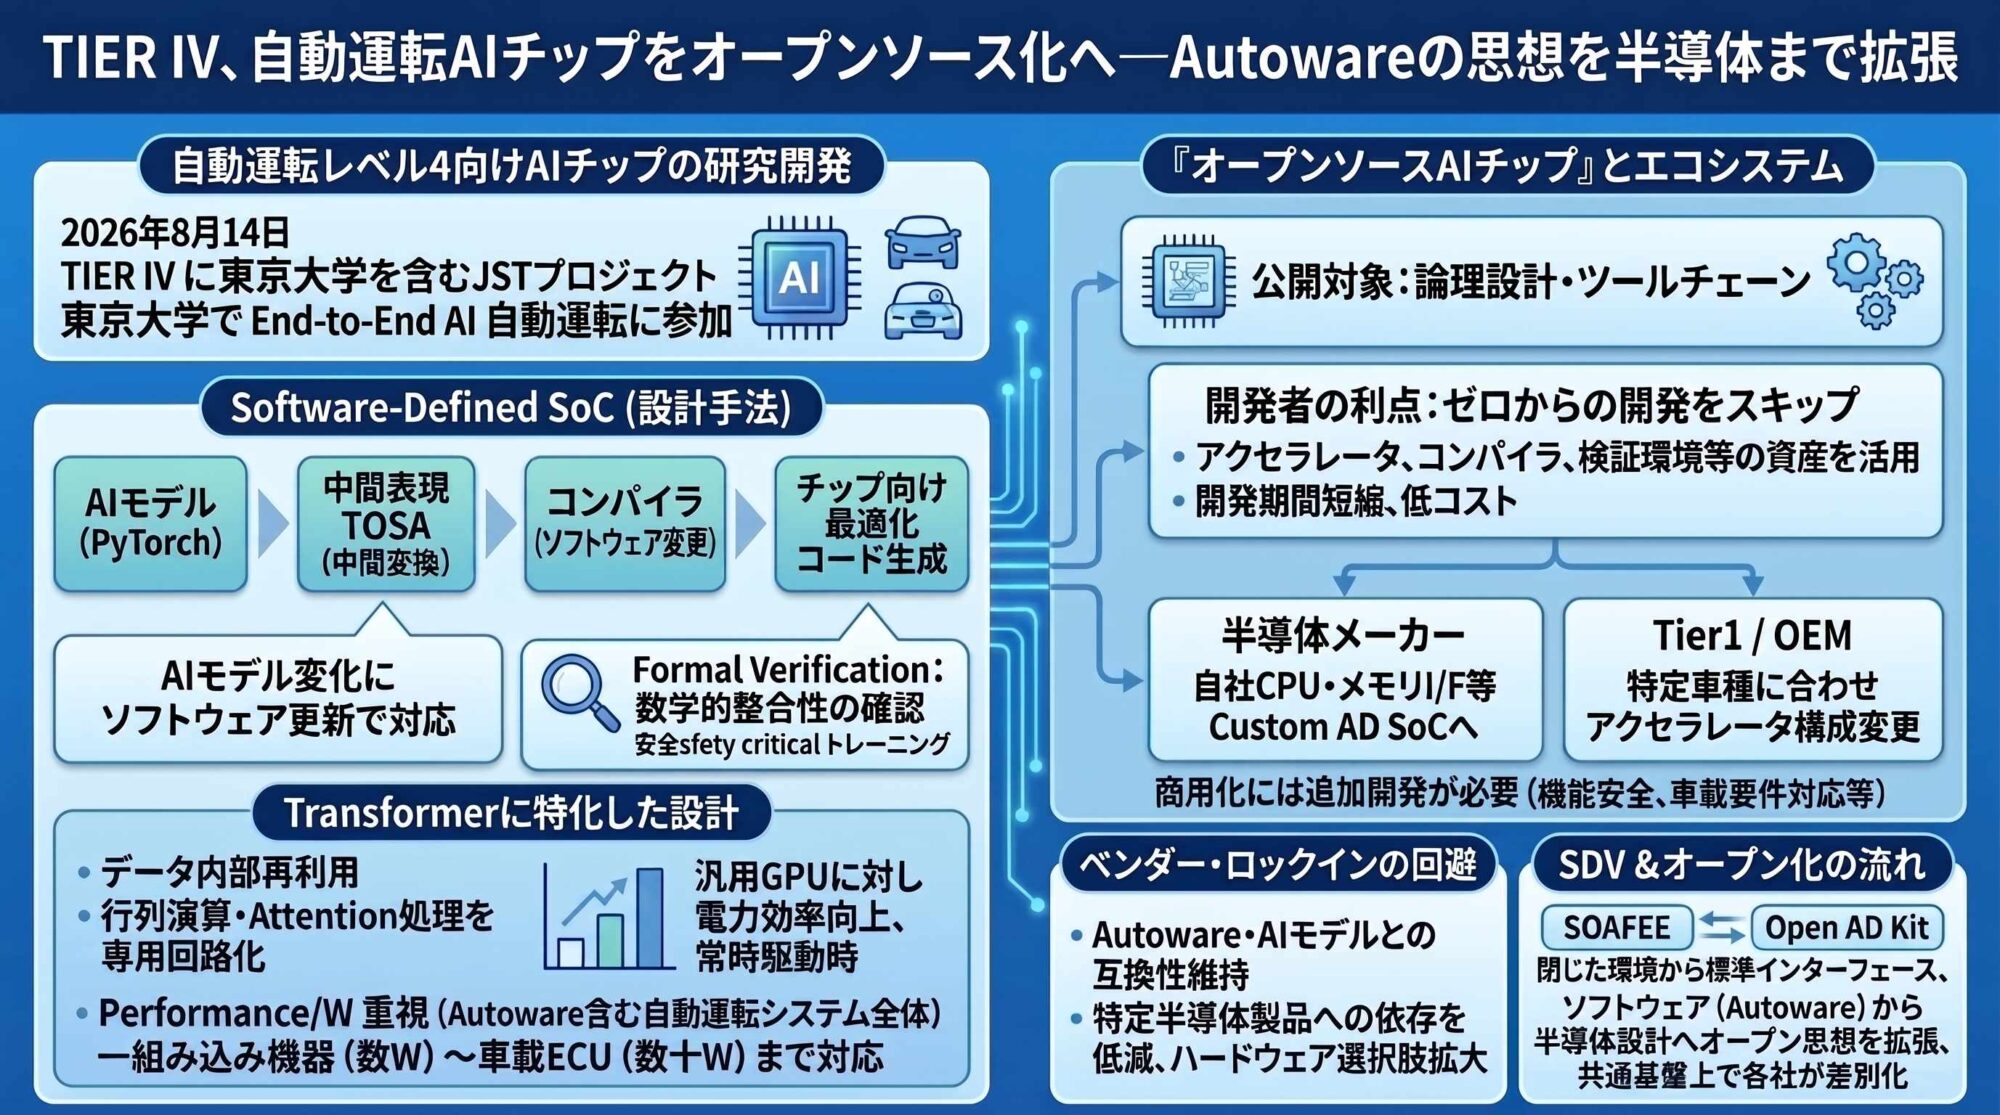
そこでTIER IVは、AIモデルで使用するデータをチップ内部で再利用するとともに、Transformerで多用される行列演算やAttention処理を専用回路として実装。汎用性ではなく必要な処理に特化することで電力効率を高めるという。同社はピーク性能だけではなく、Autowareを含む自動運転システム全体のPerformance/Wを重視し、数Wクラスの組み込み機器から数十Wクラスの車載ECUまで利用できるアーキテクチャを目指すとしている。
Software-Defined SoC
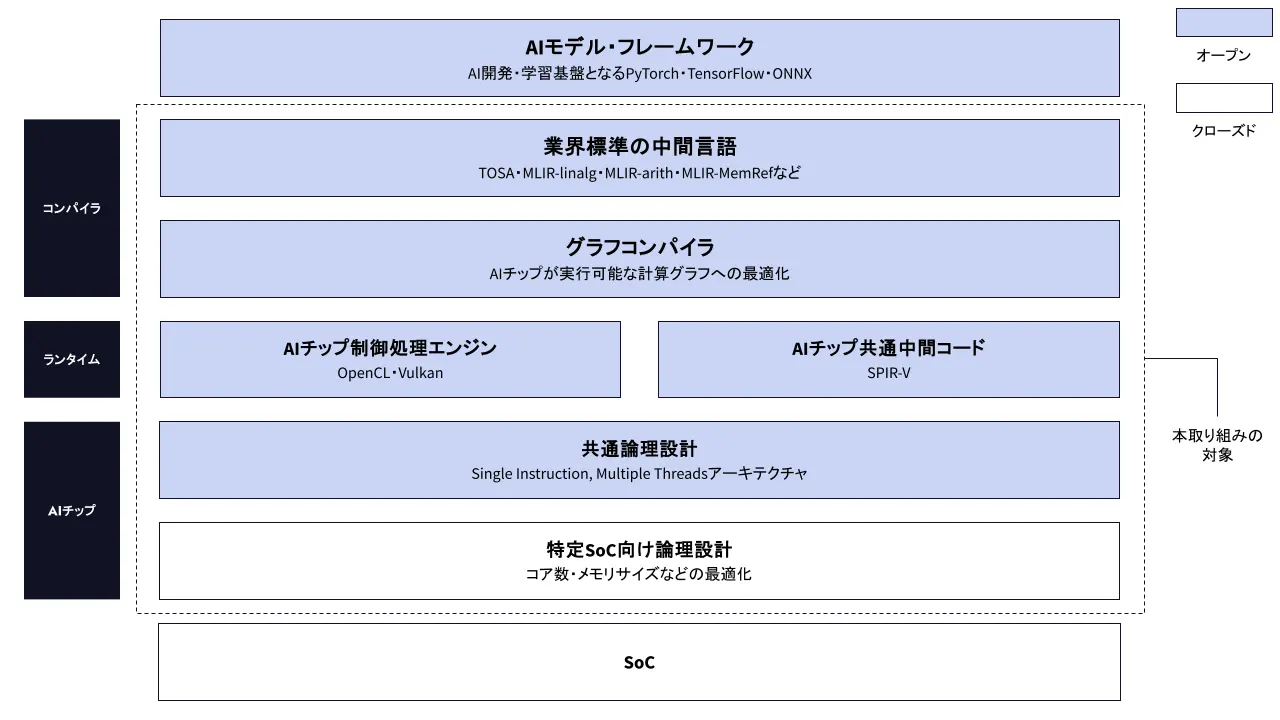
今回のAIチップ開発でもう一つ重要なのが、AIモデルとチップを直接結び付けない設計だ。TIER IVはArmが策定する中間表現「TOSA(Tensor Operator Set Architecture)」を導入し、PyTorchなどで開発されたAIモデルの処理を共通のTOSA表現へ変換し、そこからコンパイラによってチップ向けに最適化、コード生成する。
これによってAIモデルの構造や演算方法が変わった場合でも、チップそのものを一から設計し直すのではなく、コンパイラやランタイムなどソフトウェア側の変更によって対応できる範囲を増やす。このアプローチをTIER IVは「Software-Defined SoC」と呼ぶ。
さらにTIER IVは、TOSAをベースにしたコンパイル処理の一部についてFormal Verificationを導入し、変換前後で数値的な整合性が保たれているかを数学的に確認できる仕組みも検討している。レベル4自動運転のようなSafety CriticalなAIでは、単に「高速に動く」だけでなく、「AIモデルがチップ上でどのように変換され、どのような処理として実行されたのか」を追跡、検証できることも重要になるためだ。
「オープンソースAIチップ」とは?
今回のTIER IVの取り組みで興味深いのは、AIアクセラレータを開発するだけではなく、チップの論理設計とコンパイラなどのツールチェーンをオープンソースとして公開する方針を掲げている点だ。
TIER IVは、公開した設計資産を半導体メーカーや開発者が利用し、それぞれの車両プラットフォーム、AIモデル、性能、消費電力などの要求に合わせて改良し、SoCへ組み込めるエコシステムを構築することを目指している。
これが実現できれば、半導体メーカーやTier1は、ゼロからAIアクセラレータを開発する必要がなくなる。通常、自動運転向けAI SoCを開発しようとすれば、アクセラレータのマイクロ・アーキテクチャだけでなく、コンパイラ、ランタイム、モデル変換、検証環境など膨大な開発資産が必要になるが、TIER IVの公開資産を活用すれば、それをスタート地点として独自SoCを開発できる訳だ。
例えば半導体メーカーであれば、TIER IVのAIアクセラレータを自社CPU、GPU、NPU、メモリ・インターフェースなどと組み合わせ、Autoware向けに最適化した自社製車載SoCを開発することも可能となる。また、Tier1が特定のOEMや車種向けにECUを開発する場合には、必要な演算性能や消費電力に合わせてアクセラレータ構成を変更することもできる。
ただし、オープンソースとして公開される設計資産を利用すれば、直ちに車載SoCを製品化できるわけではない。実際の商用化には、機能安全や信頼性を含む車載要件への対応、SoCへの統合、検証など、半導体メーカー側での追加開発が必要になるのは言うまでもない。
ベンダー・ロックインを避けられる可能性
チップのオープンソース化でもう一つ大きいのが、特定のAI半導体メーカーへの依存を減らせる可能性だ。現在の自動運転AIではNVIDIAをはじめとする高性能AIプラットフォームが大きな存在感を持つ。実際、TIER IVといすゞ自動車が2026年3月に発表したレベル4対応の路線バス「ERGA」でも、NVIDIAの車載プラットフォーム「DRIVE Hyperion」を採用している。
こうした完成度の高い商用プラットフォームを採用すれば開発期間を短縮できる一方、ハードウェア・アーキテクチャやロードマップは基本的に半導体ベンダー側に依存することになる。これに対して、オープンなAIアクセラレータ、TOSA、コンパイラという構成が成立すれば、AutowareやAIモデルとの互換性を維持しながら、特定の半導体製品に依存しないハードウェア選択の自由度を高められる可能性が出てくる。これは半導体調達におけるベンダー・ロックインを避けられるという観点で大きな意味を持つだろう。
自動車業界にも「オープン化」の流れ
こうしたオープン化という考え方はTIER IVだけのものではない。自動車業界ではSoftware-Defined Vehicle(SDV)の拡大とともに、特定ベンダーが提供する閉じたハードウェア/ソフトウェア環境から、標準化されたインターフェースやオープンな開発基盤へ移行しようとする動きが広がっている。その代表例がArmを起点に始まった「SOAFEE(Scalable Open Architecture for Embedded Edge)」だ。
「SOAFEE」は、クラウド・ネイティブな開発手法と車載システムを結び付け、ハードウェアへの依存を減らしたSDV開発環境の構築を目指す業界横断の取り組みだ。Autoware Foundationの「Open AD Kit」もSOAFEEのBlueprintとして利用されており、Arm、AWS、Red Hat、Synopsysなど複数企業が共通のオープン基盤上で自動運転技術を開発・評価している。
ソフトウェアの世界ではすでに、オープンソースやオープン標準を活用した共通基盤の上で、各社が製品やサービスを差別化する開発モデルが広がっているが、自動運転ソフトウェア「Autoware」をオープンソースとして普及させてきたTIER IVが今回行おうとしているのは、その思想をソフトウェアから半導体設計へと広げる試みとも言えるだろう。
Autowareで実現した「共通部分をオープン化し、その上で各社が製品を作る」という開発モデルを、果たして半導体の世界でも成立させられるのか。今回の取り組みが研究開発にとどまらず、実際の車載SoCや量産車へとつながるかが、今後の大きな焦点となりそうだ。
株式会社ティアフォー
= EDA EXPRESS 菰田 浩 =
(2026.08.17
)